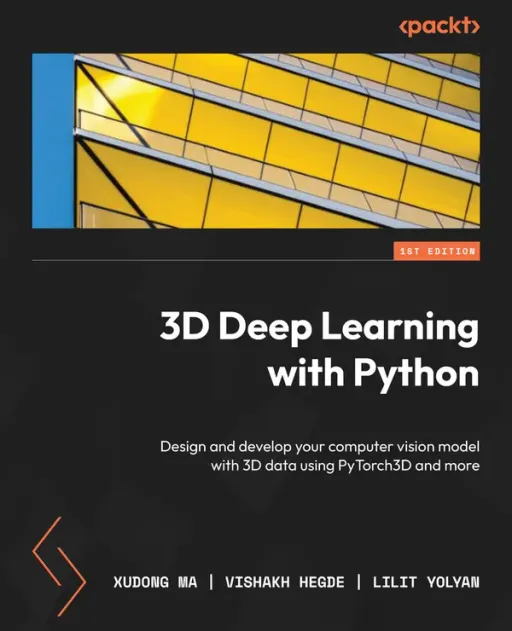
3D Deep Learning with Python
Xudong Ma, Vishakh Hegde, Lilit Yolyan
- Editorial
- Apress
- Año
- 2022
- Páginas
- ~236
- Nivel
- Intermedio
De qué trata
Monografía técnica avanzada y orientada a la práctica que enseña a dar el salto de la visión artificial bidimensional convencional al procesamiento y modelado de datos volumétricos en 3D. Apoyándose en Python y la librería especializada PyTorch3D creada por Meta, la obra está dirigida a ingenieros de machine learning, investigadores de visión por computador y desarrolladores de nivel intermedio a avanzado que ya tienen experiencia con PyTorch y modelos 2D y buscan adentrarse en la geometría espacial para aplicaciones de robótica, realidad extendida y conducción autónoma.
El libro detalla el manejo, la estructura y la transformación de datos tridimensionales comunes: nubes de puntos (point clouds), mallas poligonales (meshes) y formatos de archivo como .ply y .obj. Enseña conceptos geométricos clave que incluyen sistemas de coordenadas, modelos de cámara intrínsecos y extrínsecos, rasterización y sombreado. Su contenido principal aborda el renderizado diferenciable y volumétrico, la optimización mediante pérdidas geométricas (como Chamfer Loss), la estimación y seguimiento de pose de objetos, campos de radiancia neuronal (NeRF), campos de características controlables y modelos de articulación corporal paramétrica (SMPL).
Cada bloque se articula alrededor de proyectos guiados y notebooks interactivos: ajuste de mallas deformables sobre nubes de puntos crudas, seguimiento de orientación espacial de objetos a partir de imágenes, renderizado neuronal para sintetizar vistas libres mediante NeRF y modelado del cuerpo humano en tres dimensiones. Constituye una guía destacada para dominar PyTorch3D en tareas de última generación; sin embargo, exige contar con una GPU con aceleración CUDA y conocimientos previos sólidos de álgebra lineal 3D (rotaciones, cuaterniones y proyecciones homogéneas).
- Python
- PyTorch
- PyTorch3D
- Visión Computacional 3D
- Nubes de Puntos
- Mallas Poligonales
- Renderizado Diferenciable
- NeRF
- Estimación de Pose
- Modelo SMPL
¿Cómo enseña?
Con proyectos
- ✗ Sin ejercicios
- ✓ Incluye proyectos
Proyectos
Ajuste de mallas deformables a nubes de puntos
Optimiza y deforma mallas tridimensionales iniciales para ajustarlas con precisión a geometrías capturadas en nubes de puntos mediante funciones de pérdida Chamfer en PyTorch3D.
Detección y seguimiento de pose por renderizado diferenciable
Algoritmo de visión artificial que deduce la orientación y posición espacial 3D de un objeto comparando la imagen renderizada con la imagen observada mediante gradientes visuales.
Síntesis de vistas novedosas con NeRF
Implementación de redes de radiancia neuronal que modelan una escena volumétrica y continua a partir de fotografías tomadas desde múltiples ángulos de cámara.
Modelado paramétrico de anatomía humana en 3D
Integración del modelo SMPL para articular y ajustar poses y siluetas humanas tridimensionales a partir de entradas visuales monomodo.